

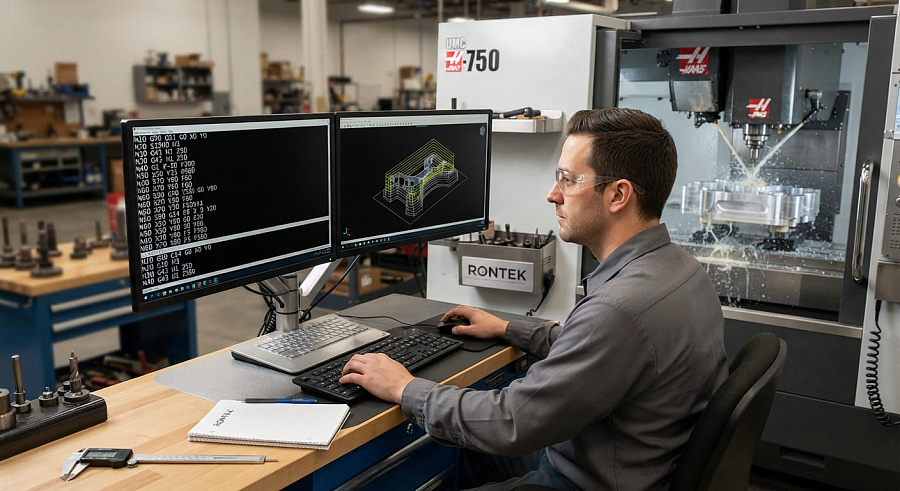
Разработка управляющих программ для станков с числовым программным управлением (ЧПУ) начинается с изучения фундаментального языка программирования G-code, правил задания систем координат и технологических параметров резания. Освоение этой сферы требует последовательного перехода от написания простых вручную составленных управляющих кадров к использованию специализированных CAM-систем для автоматизированного расчета сложных траекторий инструмента. Системный подход к подготовке программ, учет кинематики конкретного оборудования и моделирование обработки позволяют минимизировать риск брака и обеспечивают высокую точность изготовления изделий.
Теоретические основы и структура программирования ЧПУ
Программирование оборудования с ЧПУ представляет собой процесс создания формализованного алгоритма команд, определяющих кинематику исполнительных органов станка, режимы резания и вспомогательные функции. Главной задачей управляющей программы является точно выверенное перемещение режущего инструмента относительно заготовки в пространстве трёхмерных координат.
Основой стандартного программирования выступает международный стандарт ISO 6983 (известный как G-код). Вся программа структурируется в виде последовательности кадров — отдельных строк, каждая из которых содержит инструкции для выполнения определенного технологического шага.
В коде используются две основные группы команд:
| Группа | Что задает |
|---|---|
| G-коды (подготовительные функции) | задают геометрию движения инструмента, выбор плоскости обработки, систем координат, а также циклы сверления и фрезерования |
| M-коды (вспомогательные функции) | управляют технологическими узлами станка, включая включение и выключение шпинделя, подачу смазочно-охлаждающей жидкости (СОЖ), смену инструмента и завершение программы |
С чего начать освоение написания программ
Процесс обучения разработке управляющих программ требует строго последовательного подхода, объединяющего знания в области металлообработки, материаловедения и геометрии.
- Изучение чертежей и пространственного позиционирования. Инженер-программист должен свободно читать техническую документацию, понимать допуски, шероховатость и уметь привязывать деталь к абсолютной (G90) или относительной (G91) системе координат.
- Освоение базового ручного кодирования. Написание программ вручную необходимо для понимания внутренней логики работы стойки ЧПУ, умения оперативно редактировать код непосредственно на производстве и отладки управляющих кадров.
- Изучение режимов резания. Правильный выбор скорости шпинделя (S) и величины подачи (F) зависит от обрабатываемого материала и параметров режущего инструмента.
- Внедрение CAM-систем и специализированного ПО. По мере усложнения геометрии деталей ручной ввод становится неэффективным, и программирование переносится в среды CAD/CAM, где траектории рассчитываются автоматически на основе трехмерных моделей.
В современном высокоточном производстве особое значение имеет адаптация программы под технологические особенности конкретного станка. Применение качественного промышленного оборудования и технологических решений от ведущих производителей, таких как Rontek, позволяет обеспечить максимальную повторяемость обработки и исключить погрешности позиционирования при выполнении сложных траекторий.
Основные команды языка G-code
Для построения рабочих траекторий используется базовая группа подготовительных команд:
| Команда | Назначение |
|---|---|
| G00 | Позиционирование на холостом (максимально возможном) ходу |
| G01 | Линейная интерполяция (рабочее перемещение по прямой линии со заданной подачей F) |
| G02 / G03 | Круговая интерполяция по часовой и против часовой стрелки соответственно |
| G17 / G18 / G19 | Выбор рабочей плоскости (XY, XZ, YZ) |
| G20 / G21 | Задание системы измерений (дюймы или миллиметры) |
| G54...G59 | Выбор рабочей системы координат (привязка нуля детали) |
Структура стандартной управляющей программы
Любая программа обработки на станке с ЧПУ строится по строгому шаблону, обеспечивающему безопасность и предсказуемость оборудования.
| Блок | Что делает |
|---|---|
| Заголовок программы и безопасность | Каждая программа начинается с шапки, в которой сбрасываются предыдущие модальные состояния и задаются базовые параметры (миллиметры, абсолютные координаты, отмена компенсации радиуса инструмента) |
| Подготовка и смена инструмента | Вызывается необходимый инструмент, устанавливаются обороты шпинделя и направление его вращения |
| Основной блок обработки | Подвод инструмента к заготовке на безопасное расстояние с помощью G00, с последующим переходом на рабочую подачу G01 для выполнения снятия материала |
| Завершение обработки и вывод инструмента | Отвод инструмента на безопасную высоту, отключение СОЖ, остановка шпинделя и возврат в исходную точку |
Пример управляющей программы: Фрезерование квадратного контура
Ниже приведен практический пример управляющей программы в формате ISO G-code для фрезерования внешнего контура квадрата размером 50х50 мм с закруглением углов радиусом 5 мм. Толщина обработки составляет 3 мм за один проход.
Построчный разбор примера:
| № | Кадр | Что происходит |
|---|---|---|
| 1 | O1001 | Номер программы |
| 2 | G21 G90 G40 G80 G17 | Отмена активных компенсаций и циклов, установка миллиметровой системы и абсолютных координат |
| 3 | T1 M06 | Команда на смену и установку инструмента №1 |
| 4 | S1800 M03 | Запуск шпинделя со скоростью 1800 об/мин по часовой стрелке |
| 5 | G00 X-10 Y-10 Z50 | Ускоренный подвод к началу траектории вне детали на безопасную высоту |
| 6 | G01 Z-3 F100 | Плавное врезание в материал по оси Z на глубину 3 мм с подачей 100 мм/мин |
| 7 | G01 ... / G02 ... | Последовательный обход контура по часовой стрелке с выравниванием углов дугами радиусом 5 мм при подаче 250 мм/мин |
| 8 | G28 X0 Y0 Z0 | Возврат в референтную точку станка |
| 9 | M30 | Конец программы и сброс в начало |
Методика предотвращения ошибок и отладка
Начинающие программисты часто сталкиваются с рисками столкновения исполнительных органов станка (столкновение шпинделя с крепежом или заготовкой). Для исключения аварийных ситуаций рекомендуется соблюдать правила верификации:
- Использование графических симуляторов. Перед загрузкой кода на стойку станка программа должна быть проверена в специализированных программных комплексах (NCSimul, CIMCO Edit, Vericut).
- Проверка программы «в воздухе». Выполнение первого запуска программы без установки заготовки и с увеличенным смещением по оси Z (на 50–100 мм выше стола).
- Покадровый режим (Single Block). Первичный прогон программы на стойке ЧПУ выполняется в режиме пошагового подтверждения каждого кадра оператором с минимальной настройкой скорости быстрого хода (Feedrate Override).
Часто задаваемые вопросы
Вопрос 1: В чем разница между абсолютной (G90) и относительной (G91) системами координат?
В абсолютной системе координат (G90) все перемещения рассчитываются от единого фиксированного нуля детали (X0, Y0, Z0). В относительной (инкрементальной) системе (G91) каждая новая точка принимается за текущий ноль, и координаты задаются как приращение относительно предыдущего положения инструмента.
Вопрос 2: Обязательно ли учить G-код вручную, если есть CAM-системы?
Да, базовое знание G-кода обязательно. CAM-система генерирует траектории автоматически, однако постпроцессор может создавать специфический код, требующий корректировки. Знание языка позволяет быстро вносить изменения на стойке станка, находить ошибки при симуляции и оптимизировать режимы обработки без возврата к CAD/CAM-модели.
Вопрос 3: Что такое постпроцессор и зачем он нужен?
Постпроцессор — это программный модуль, который переводит универсальную траекторию инструмента (CLData), сформированную в CAM-системе, в управляющий G-код, понятный конкретной стойке ЧПУ (Fanuc, Siemens Sinumerik, Heidenhain и др.). Учитывая специфику кинематики станка, постпроцессор адаптирует синтаксис команд и технологические ограничения под конкретное оборудование.